产品能力 · 在线体验

在线演示

不止于讲方案——真实可交互的项目演示,无需注册、打开即用,直观了解我们的技术能力与交付形态。

可交互演示 8 个项目数据口径 前端模拟数据使用门槛 浏览器直开
克莱因蓝三维曲面阵列构成的抽象科技背景
上海虹桥交通枢纽 · 微缩沙盒点击进入演示
三维交互

上海虹桥交通枢纽 · 微缩沙盒

以真实地图为基础,呈现虹桥机场双跑道、两座航站楼、虹桥火车站与轨交换乘关系。观察飞机降落、滑行、停靠和起飞,点击跟随飞机、高铁及地铁,切换地下视图探索枢纽层次。交通运行采用预制模拟方案,不代表实时班次。

  • 机场与铁路枢纽微缩场景,昼夜切换、地点导览与车辆跟随
  • 飞机完整起降流程,多种飞机和列车随机分布、悬停查看型号
  • 地铁与市域铁路分层呈现,透明建筑展示站内与换乘关系
Three.js交通模拟微缩景观3D 交互
姑苏小境 · 江南微缩城市点击进入演示
三维交互

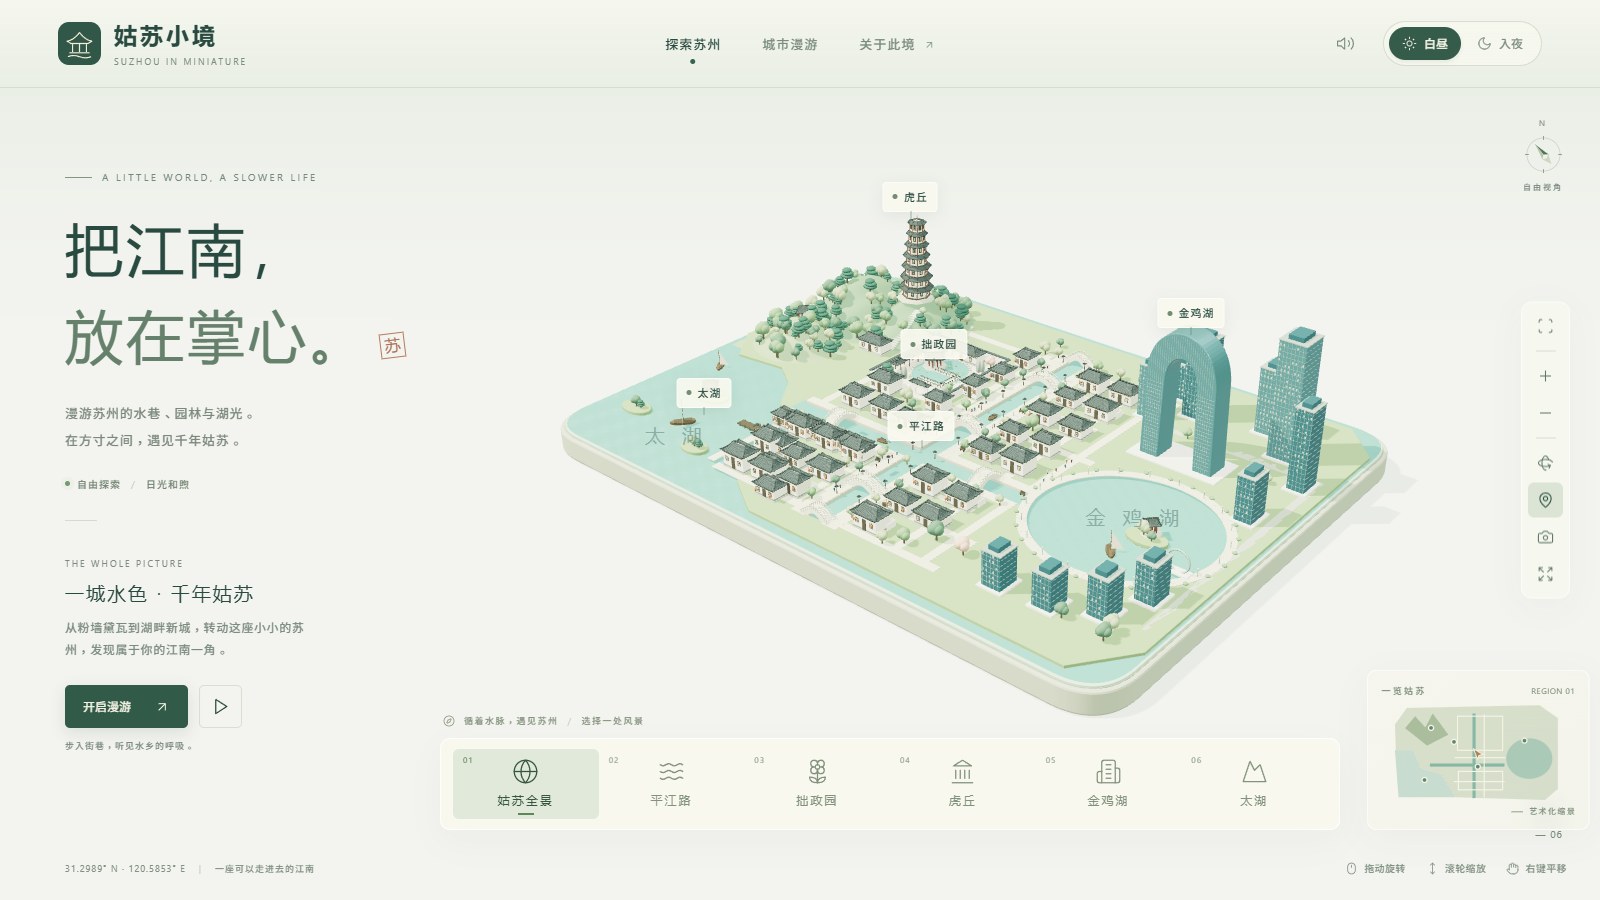
姑苏小境 · 江南微缩城市

一座可以走进去的江南微缩城市:粉墙黛瓦的平江路街区、拙政园、虎丘斜塔与金鸡湖天际线在方寸间相遇。拖动旋转、滚轮拉近,白昼入夜一键切换,还可循着水脉漫游平江路、虎丘、太湖等六处风景,全部在浏览器中实时渲染。

  • 程序化几何构建的微缩苏州全景,六处景点自由切换视角
  • 白昼与入夜两种光影氛围,小地图与景点导览一体化
  • 背景音乐「声声慢」循环相伴,默认开启、一键暂停
Three.jsWebGL微缩景观3D 展示
宇树 Go2 机器狗 · 3D 拆解装配点击进入演示
三维交互

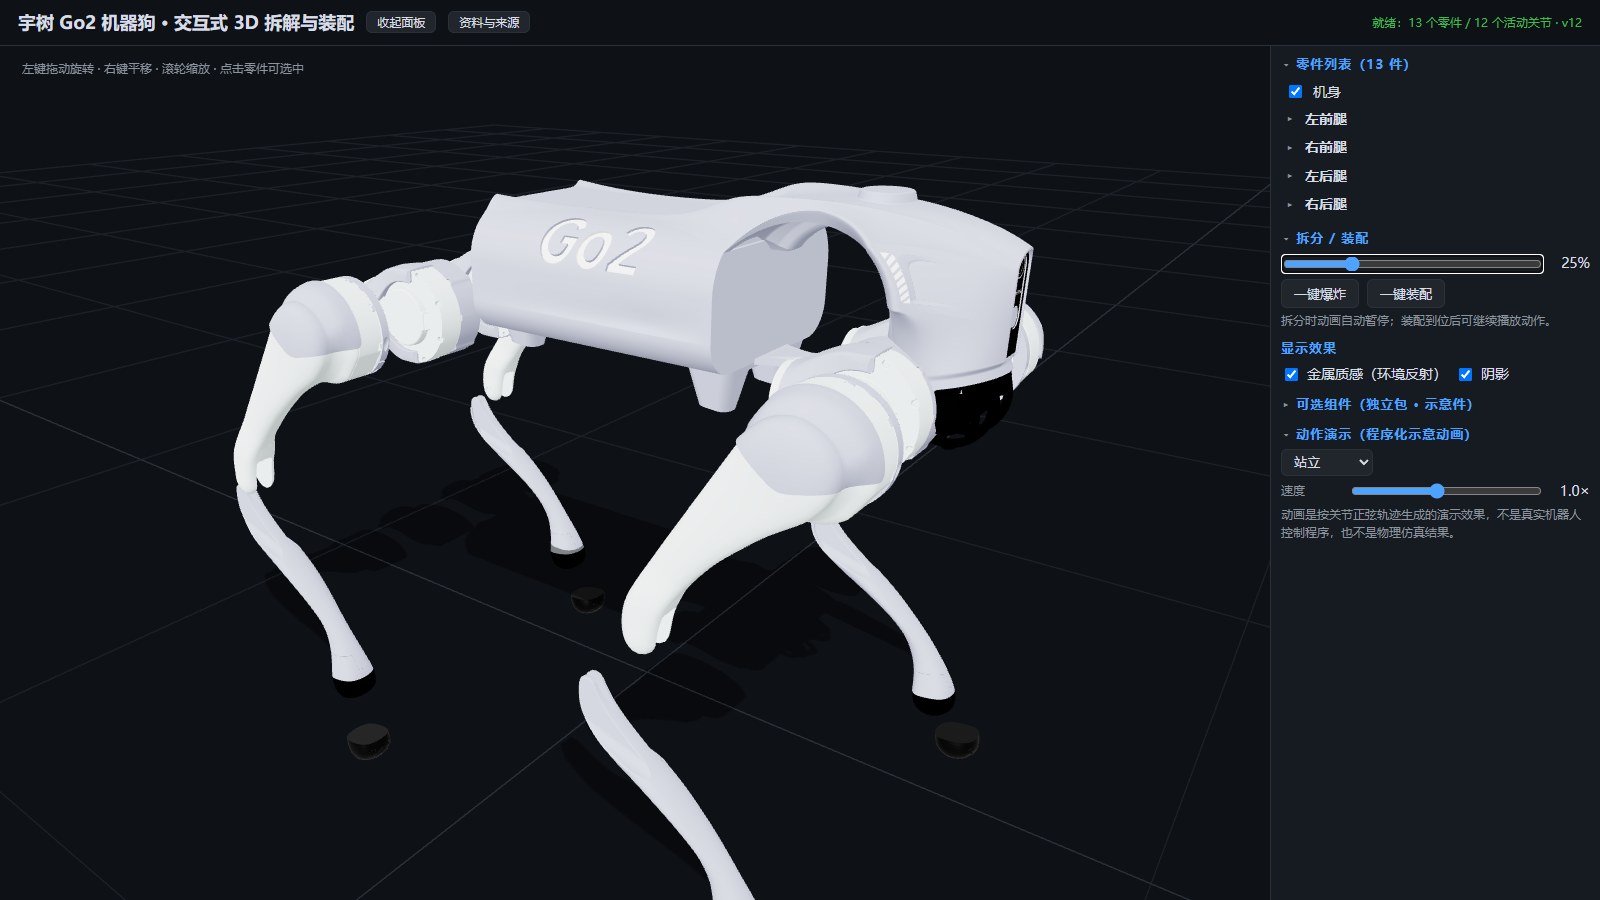
宇树 Go2 机器狗 · 3D 拆解装配

基于宇树官方开源模型(unitree_ros go2_description,BSD-3)实时渲染的 Go2 四足机器狗:拖动旋转、滚轮缩放,滑动拆分滑块看 13 个连杆零件逐一展开装配;机身、髋、大腿、小腿、足端可单独点选查看,另有小跑、坐姿、作揖拜年、舞蹈等 12 种程序化步态动画演示。

  • 一键爆炸 / 装配动画,13 个连杆零件逐层展开,点击零件定位高亮
  • 12 种程序化步态演示(站立、小跑、坐姿、伸懒腰、作揖拜年、舞蹈等),速度可调
  • PBR 金属质感 + 环境反射与阴影,LiDAR / 深度相机等扩展组件可装可卸(示意件)
Three.jsWebGL宇树 Go23D 模型展示
石库门智慧园区数据监测指挥舱点击进入演示
数据可视化

石库门智慧园区数据监测指挥舱

以石库门历史街区为场景,将客流分布、建筑安全、消防预警与设备运行汇集在同一界面。结合街区实景与区域标注,直观呈现园区运行状况,展示从日常巡查、风险发现到告警定位的管理过程。

  • 客流态势:查看入园趋势、重点区域人流与停车情况,识别高峰时段和拥挤区域
  • 安全监测:集中查看历史建筑沉降、倾斜及烟感设备状态,关注异常变化
  • 告警联动:点击告警切换至对应场景,定位重点区域并查看处置状态
智慧园区客流分析历史建筑保护安全预警
DJI 飞行训练场点击进入演示
三维交互

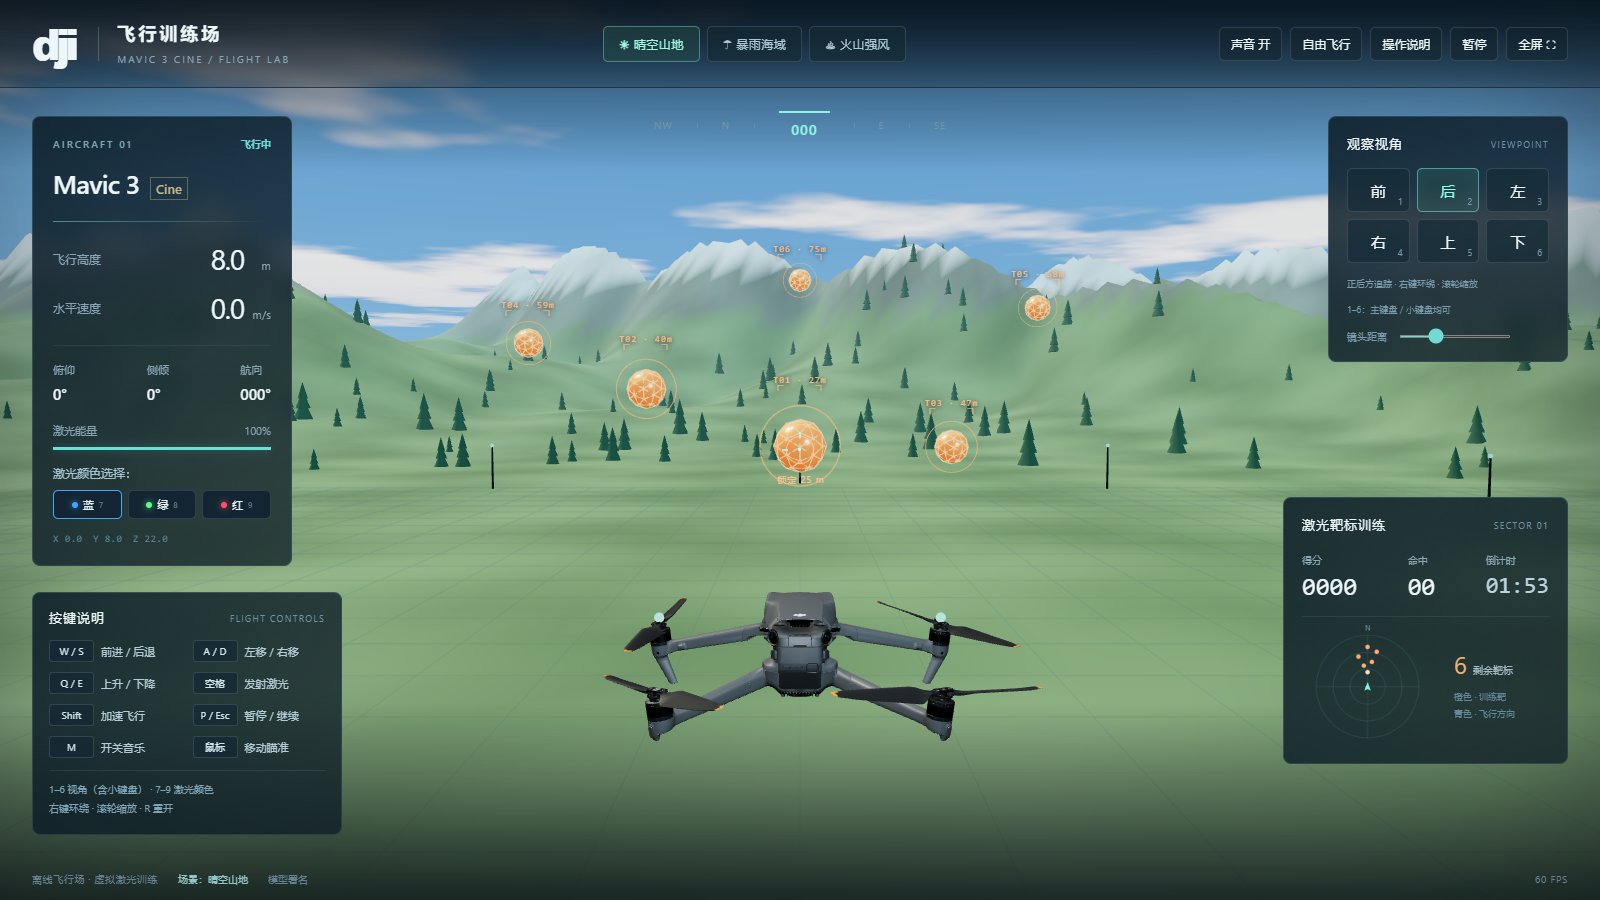
DJI 飞行训练场

基于 Three.js / WebGL 的无人机飞行模拟:驾驶 MAVIC 3 穿越晴空山地、暴雨海域与火山强风三套场景,WASD 操机、鼠标瞄准激光打靶。风力会真实推动机身,海域远处还有航母与周期起降的舰载机,全部在浏览器中实时渲染,打开即玩。

  • 三套动态场景与天气系统:山地晴空、暴雨海域、火山强风,风力真实影响飞行姿态
  • 完整飞行操机体验:WASD/QE 六向移动、鼠标瞄准激光打靶、Shift 加速、多视角与激光颜色切换
  • 单文件 9MB 全内嵌(模型、贴图、音效程序生成),无任何外部依赖,离线也能运行
Three.jsWebGL无人机模拟3D 交互
云小智 · 校园教务小程序点击进入演示
移动应用

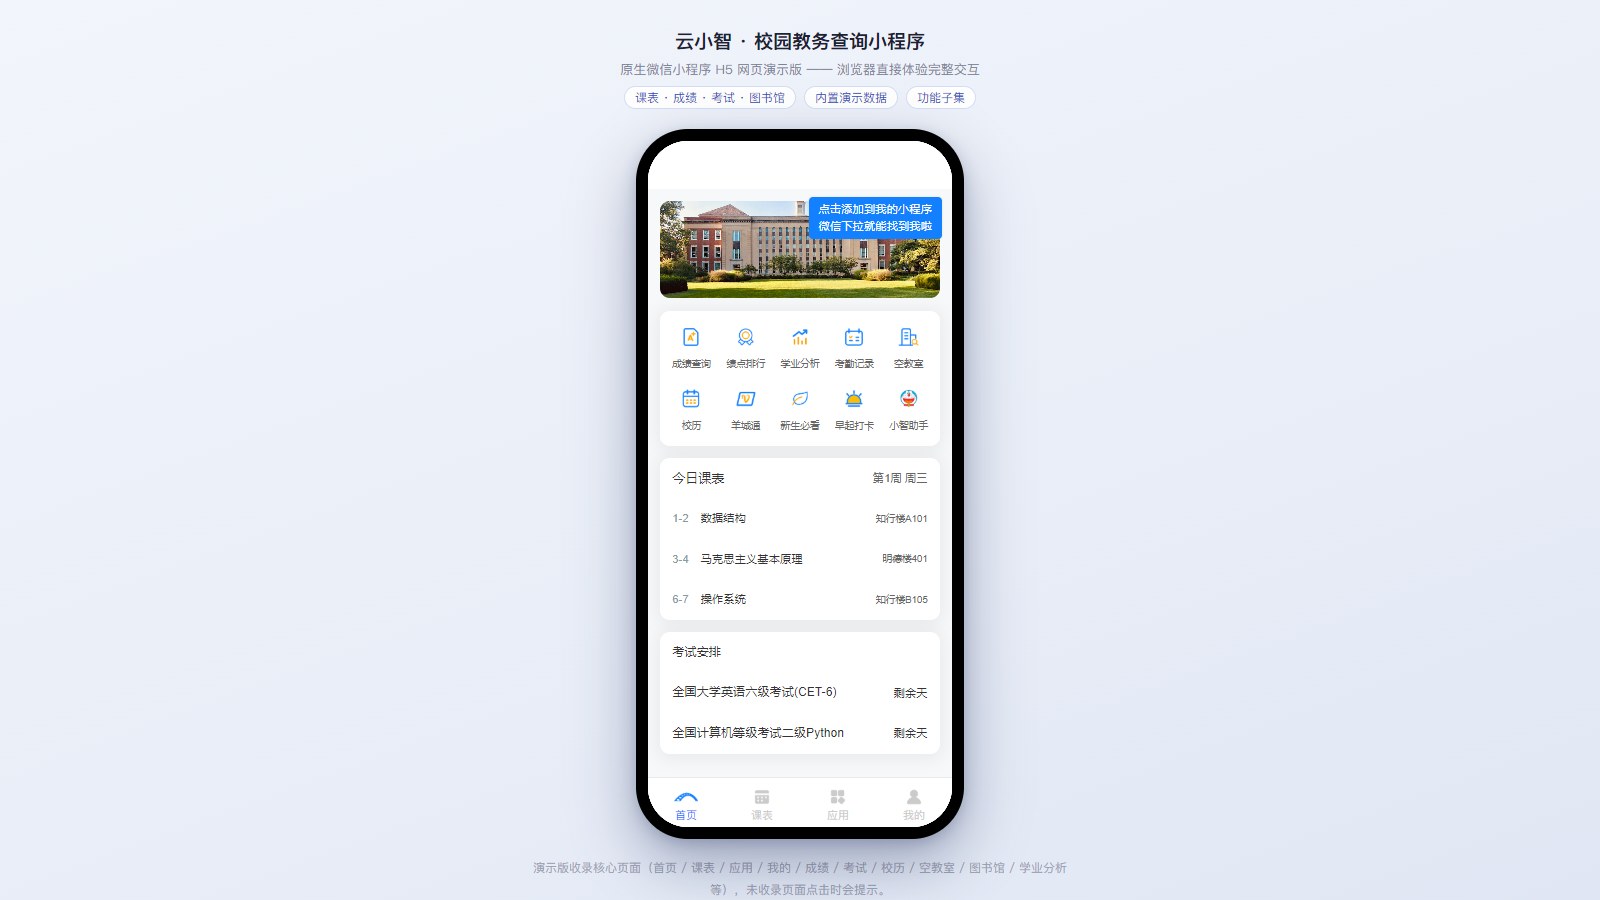
云小智 · 校园教务小程序

基于开源校园教务小程序改编的网页演示版:课表、成绩、考试、图书馆等核心页面完整可交互。默认演示登录态、内置模拟数据,打开即用,在浏览器中直接体验原生小程序的页面结构与交互逻辑。

  • 核心页面全可交互:首页 / 课表 / 应用 / 我的 / 成绩 / 考试 / 考勤 / 校历 / 空教室 / 图书馆
  • 默认演示登录态 + 内置模拟数据,无需注册、打开即用,不请求任何线上服务
  • 手机画幅在线体验,页面导航、条件渲染、列表滚动等小程序交互完整还原
微信小程序教务查询H5 演示开源改编
Porsche 911 · 交互式 3D 展厅点击进入演示
三维交互

Porsche 911 · 交互式 3D 展厅

基于 Three.js / WebGL 的保时捷 911 Carrera 4S Cabriolet(992 I)实时渲染展厅:97.5 万三角面完整模型,六种官方车漆实时切换,前侧、左侧、正前、远景等八个摄像机机位沿车外圆弧平滑运镜,并可深入轮胎制动、后置发动机与经典灯组三个部件细节。

  • 六种官方命名车漆(金属漆/纯色漆)实时切换,影棚级光照与环境反射
  • 八个预设机位平滑运镜 + 自由拖动旋转、缩放、自动旋转与全屏
  • 轮胎与制动、后置发动机、经典灯组三个部件介绍视角,桌面与移动端自适应
Three.jsWebGL3D 模型展示产品展厅
跳跳螃蟹机器人 · 网页物理模拟器点击进入演示
物理仿真

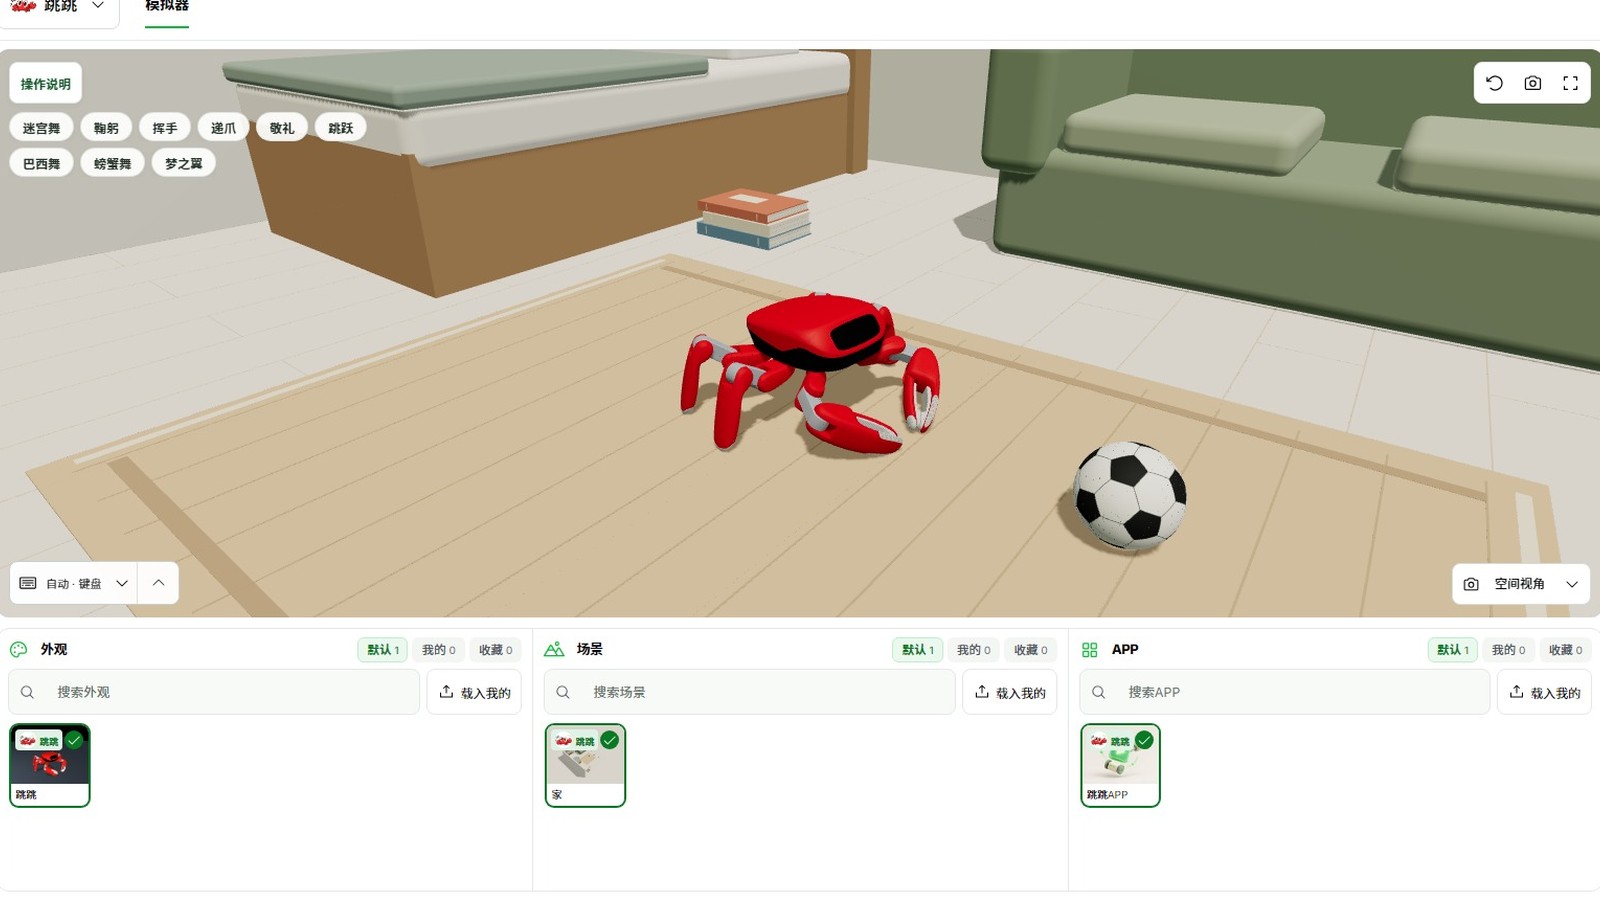
跳跳螃蟹机器人 · 网页物理模拟器

开源六足螃蟹机器人「跳跳」(jumpers-hexapod)的浏览器物理模拟器:MuJoCo WASM 引擎实时解算 22 关节全身动力学,ONNX 神经网络策略驱动步态与动作。WASD 驾驶行走,九种预编程动作(迷宫舞、鞠躬、挥手、递爪、敬礼、跳跃、巴西舞、螃蟹舞、梦之翼)一键触发,还能拖动家具与小球互动。

  • MuJoCo 物理引擎编译至 WebAssembly,浏览器内实时全身动力学仿真
  • ONNX 强化学习策略推理驱动行走步态,键盘驾驶 + 九种预编程动作
  • 「家」场景可交互:推动书堆、藤篮与足球,三种相机模式自由观察
MuJoCoWebAssemblyONNX机器人仿真

演示环境中的数据均为模拟数据,实际项目按业务口径定制开发